
Autori: Krešimir Kuterovac, Filip Kuterovac
Država: Hrvatska
Podatci o tvrtki prijavitelju
Foto galerija
Podatci o inovaciji (HR)
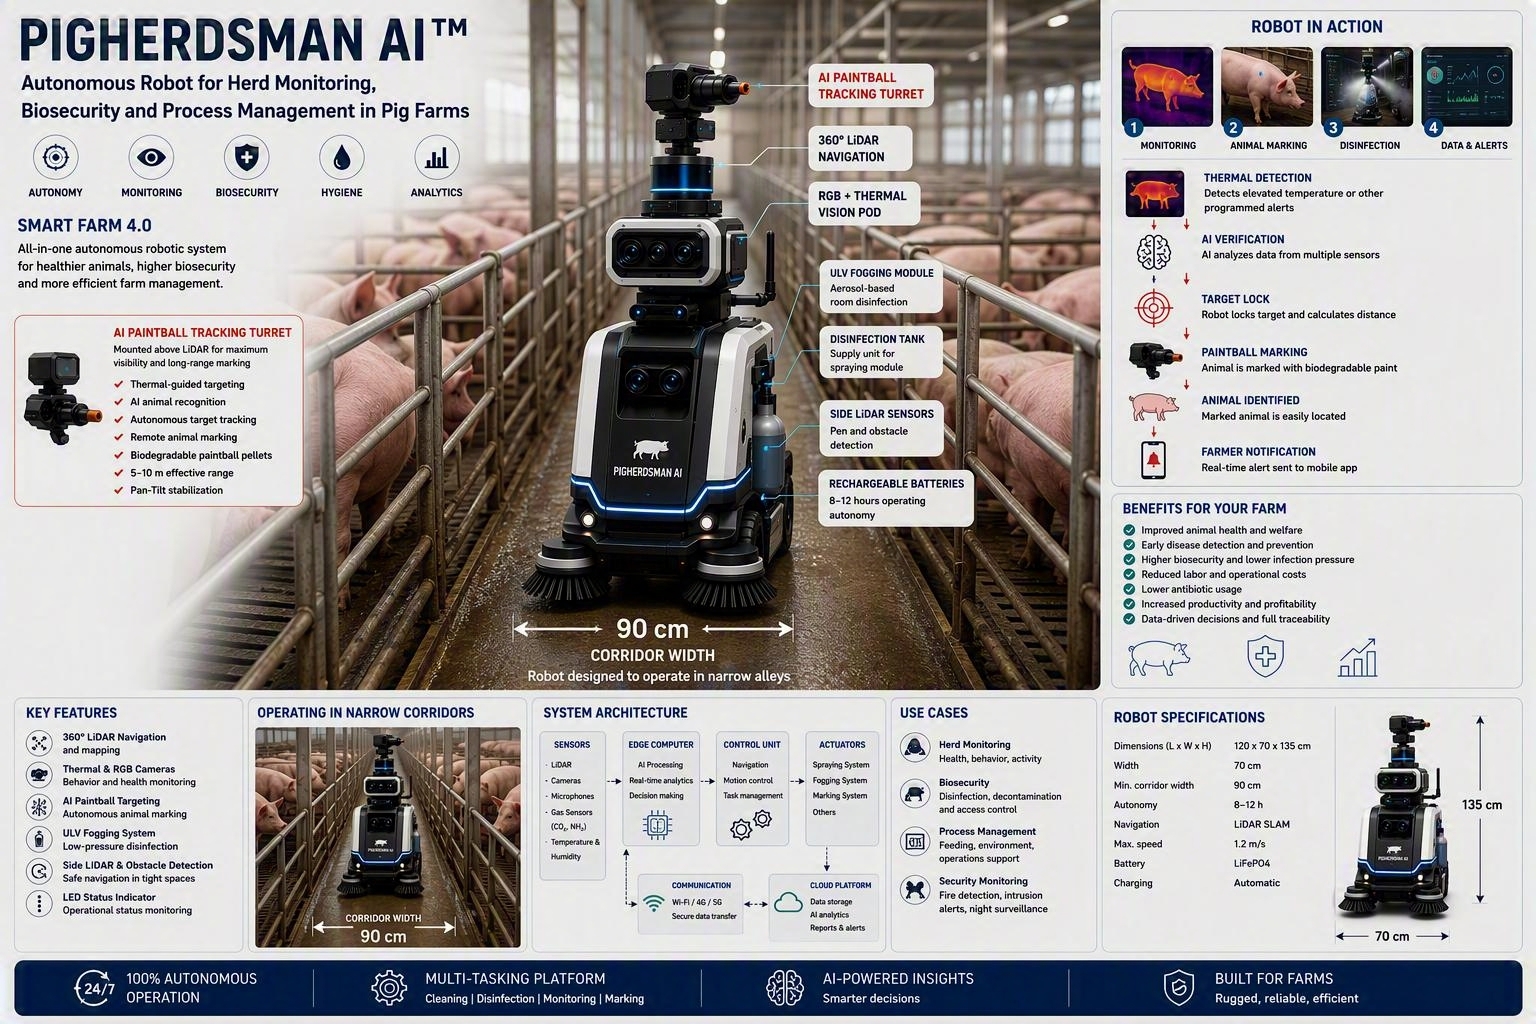
Naziv inovacije: Razvoj autonomnog robotskog sustava za nadzor stada, biosigurnost i upravljanje procesima na svinjogojskoj farmi
Kratki opis inovacije: Predmet ovog projekta je razvoj višenamjenskog autonomnog robotskog sustava na baterijski pogon namijenjenog optimizaciji proizvodnih procesa, podizanju biosigurnosnih standarda te praćenju dobrobiti i zdravstvenog stanja životinja na farmama svinja. Sustav je koncipiran na bazi jedinstvenog Osnovnog modula koji objedinjuje pogon, navigaciju, analitičke senzore i sustav označavanja, te više zasebnih dodatnih priključnih modula koji se po potrebi brzim postupkom priključuju na osnovnu platformu ovisno o tehnološkim zahtjevima. Robot djeluje unutar fiksnih koridora (širine 0,7 m do 2,0 m) potpuno samostalno ili u suradnji s ljudskim osobljem.
Duži opis inovacije: 2. Funkcionalnosti robotskog sustava 2.1. Funkcionalnosti Osnovnog modula (Nadzor, higijena i upravljanje) • Mehaničko čišćenje i održavanje higijene: Suho i mokro čišćenje hodnika unutar objekta te blatnih hodnika iza krmača pomoću rotacijskih četki s funkcijom usisavanja. • Monitoring mikroklime: Kontinuirani nadzor parametra zraka na točno definiranim lokacijama: ugljikov dioksid (), amonijak (), relativna vlaga, temperatura ambijenta i brzina strujanja zraka. • Praćenje zdravstvenog stanja (Termografija): Pojedinačna kontrola tjelesne temperature životinja pomoću precizne termovizijske kamere, uz nadzor hranidbenog stola (identifikacija jedinki koje nisu pristupile obroku). • 3D računalni vid (Ocjena kondicije): Praćenje kretanja unutar boksa te automatska ocjena tjelesne kondicije (BCS - Body Condition Scoring) rasplodnih životinja. • Akustična analiza i praćenje ponašanja: Kontinuirano snimanje i analitička obrada zvukova radi detekcije respiratornih bolesti (kašalj) te akustičnih pokazatelja agresivnog ponašanja i griže repova (stresni krici, vrisak, cviljenje i neuobičajena vokalizacija). • Pametno označavanje: Autonomno označavanje selektiranih ili potencijalno bolesnih/agresivnih jedinki pomoću integriranog paintball mehanizma radi lakše uočljivosti od strane djelatnika. • Sigurnost i potpora procesima: Rano otkrivanje požara, noćna tehnička zaštita objekta (detekcija neovlaštene prisutnosti), potpora pri osjemenjivanju (vođenje nerasta probača) i pomoć pri tjeranju prasadi. 2.2. Funkcionalnosti dodatnih priključnih modula (Biosigurnost i sanitacija) Modul 1: Dezinfekcija hodnika prskanjem: Kontrolirano nanošenje tekućih dezinfekcijskih sredstava pod niskim/visokim pritiskom izravno na podne površine hodnika radi sprječavanja transmisije patogena između proizvodnih faza. Modul 2: Prostorna dezinfekcija i dezinsekcija zamagljivanjem: Automatsko provođenje aerogenih biosigurnosnih mjera (hladno ili toplo zamagljivanje) u praznim ili pripremljenim odjeljcima u svrhu potpunog uništavanja mikrobioloških uzročnika i nametnika (muhe, grinje, komarci). 3. Tehnička struktura i arhitektura sustava Robotski sustav projektiran je kao iznimno modularna platforma, što omogućuje brzu izmjenu namjenskih dodataka i otvara mogućnost za razvoj budućih specifičnih jedinica. A) OSNOVNI MODUL (Objedinjuje podsustave A + B + C + D + E + G) Osnovni modul predstavlja bazu robotskog sustava, ima električni pogon prilagođenzahtjevnim uvjetima farme i opremljen je sljedećim integriranim cjelinama: • Pogonsko-higijenski sustav: Industrijsko/poljoprivredno električno vozilo prilagođeno za autonomno kretanje fiksiranim koridorima, opremljeno rotacijskim četkama i usisavačem za čišćenje. • Senzorska stanica za klimu: Mjerni sklop za kontinuirano praćenje temperature, vlage, , i brzine strujanja zraka u realnom vremenu s Wi-Fi modulom za prijenos podataka. • Sustav za termoviziju: Pokretni mehanizam s kontrolom visine, širini i nagiba koji nosi preciznu termo kameru za mjerenje tjelesne temperature životinja i detekciju toplinskih anomalija (opasnost od požara). • 3D vizijski sustav: 3D kamera s algoritmima računalnog vida za automatsku procjenu tjelesne kondicije (BCS) krmača nakon odbića te vizualno praćenje kretanja životinja. • Akustični sustav za analizu zvuka i detekciju nepoželjnih ponašanja: Visoko osjetljivi usmjereni mikrofoni upareni s naprednim algoritmima za klasifikaciju zvuka koji u realnom vremenu prepoznaju: o Patološke respiratorne zvukove (kašalj). o Zvučne frekvencije i akustične obrasce karakteristične za napade, agresiju i pojavu griže repova (visokofrekventni vrisak, cviljenje, krici stresa i uznemirenosti). • Sustav za označavanje: Integrirani paintball mehanizam za automatsko, bez kontaktno obilježavanje ciljanih jedinki (bolesnih ili agresivnih jedinki). B) DODATNI PRIKLJUČNI MODULI (Izmjenjive jedinice) Ovi zasebni moduli mehanički se i elektronički spajaju na Osnovni modul prema planiranom rasporedu radova: • Dodatni modul 1: Priključni modul za dezinfekciju (Prskanje) o Komponente: Namjenski spremnik za tekućinu, hidraulična pumpa niskog/visokog pritiska i sklop mlaznica usmjerenih prema podu. o Primjena: Ciljano prskanje podova u hodnicima tijekom noćnih smjena ili nakon premještanja životinja radi eliminacije površinskih patogena. • Dodatni modul 2: Priključni modul za prostorno zamagljivanje (Aerosol tretman) o Komponente: Specijalizirani spremnik za kemikalije, kompresor za hladno zamagljivanje iznimno malog volumena (ULV) ili generator toplog zamagljivanja te višesmjerne mlaznice. o Primjena: Zapunjavanje zraka aerosolom u praznim odjeljcima radi cjelovite dezinfekcije i dezinsekcije (suzbijanje štetnika i nametnika u teško dostupnim mjestima). Sučelje za budući razvoj: Fizički prihvati i komunikacijski protokoli robota izvedeni su kao otvorena arhitektura, što omogućuje razvoj i jednostavnu "plug-and-play" integraciju novih sklopova u budućnosti. 4. Projektni zadaci (Faze realizacije) 1. Nabava i adaptacija osnovne mobilne platforme (električnog vozila) radi otpornosti na korozivne uvjete svinjogojske farme. 2. Razvoj sustava autonomne navigacije i upravljanja, zajedno sa softverom za mapiranje koridora i sigurno kretanje Osnovnog modula. 3. Integracija senzora, kamera i akustike u Osnovni modul (klima, termovizija, 3D vid, mikrofoni s modelom za prepoznavanje kašlja i agresije/griže repova, paintball) te razvoj ugrađenog softvera za obradu podataka. 4. Projektiranje i izrada Dodatnog modula 1 (Dezinfekcija prskanjem), uspostava mehaničkog prihvata i kontrole protoka tekućine. 5. Projektiranje i izrada Dodatnog modula 2 (Prostorno zamagljivanje), integracija kompresorskih/grijaćih elemenata za raspršivanje aerosola. 6. Standardizacija hardverskih i softverskih sučelja radi osiguranja brze i jednostavne zamjene obaju modula na Osnovnom modulu. 7. Potpuna sistemska integracija svih hardverskih i softverskih komponenti u unificiranu i pouzdanu robotsku cjelinu. 8. Razvoj softverskog ekosustava na Centralnoj Jedinici (CJ) zaduženog za prijem podataka, naprednu analitiku, izradu izvještaja i sustav obavještavanja/alarmiranja po prioritetima. 5. Očekivani benefiti i opravdanost investicije • Maksimalna operativna fleksibilnost i niži troškovi (CAPEX): Umjesto nabave više zasebnih robota, farma koristi jedan Osnovni modul za svakodnevni nadzor i čišćenje, dok dodatne priključke (Prskanje vs. Zamagljivanje) montira i koristi isključivo po potrebi. • Ciljani biosigurnosni štit: Prskanje podova aktivno zaustavlja unakrsnu kontaminaciju između zona, dok modul za prostorno zamagljivanje provodi potpunu završnu sanitaciju praznih prostorija. • Smanjenje upotrebe antibiotika kroz pravovremenu detekciju i reakciju: o Rano fiziološko prepoznavanje: Termovizijska kamera uočava suptilne skokove u tjelesnoj temperaturi (groznica) i do 24–48 sati prije vidljivih vanjskih simptoma. o Pravovremena i ciljana reakcija: Automatski paintball sustav vizualno označava točno određenu jedinku u realnom vremenu, čime se omogućuje pojedinačno liječenje samo bolesne životinje i izbjegava masovna primjena antibiotika na cijelom stadu. Povećanje dobrobiti životinja (Animal Welfare) i sprječavanje kanibalizma: o Nadzor mikroklime (, amonijak, vlaga) uklanja osnovne uzročnike stresa kod životinja. o Rano prepoznavanje agresije i griže repova: Kontinuirana akustična detekcija uzoraka stresa (vrisci, cviljenje) u kombinaciji s analizom okruženja omogućuje tehnologu da reagira i izolira agresivne jedinke u najranijoj fazi, čime se sprječavaju teške ozljede, pojava kanibalizma, infekcije i naknadna potreba za medicinskim tretmanom. • Održivost i energetska učinkovitost: Precizna 3D ocjena kondicije omogućuje fino podešavanje hranidbenih krivulja radi smanjenja potrošnje, hrane i emisije stakleničkih plinova (GHG), dok podaci o klimi optimiziraju rad ventilacije i grijanja čime se izravno štedi energija.
Podatci o inovaciji (EN)
Kratki opis inovacije: The subject of this project is the development of a multi-purpose, battery-powered autonomous robotic system designed to optimize production processes, raise biosecurity standards, and monitor the welfare and health of animals on pig farms. The system is designed around a single, unique Base Module that integrates the drive, navigation, analytical sensors, and a tagging system, along with multiple separate, additional plug-in modules that are quickly attached to the base platform as needed, depending on technological requirements. The robot operates within fixed corridors (0.7 m to 2.0 m wide) either completely autonomously or in cooperation with human staff.
Traženo partnerstvo
Zajedničko ulaganje (engl. Joint venture agreement)
Ugovor o tehničkoj suradnji (engl. Technical cooperation agreement)